การเลือกทรานซีฟเวอร์บัส CAN สําหรับเครือข่ายยานยนต์และอุตสาหกรรม
การเลือกทรานซีฟเวอร์บัส CAN ที่เหมาะสมจะกําหนดความน่าเชื่อถือของเครือข่าย อัตราการส่งข้อมูล และอายุการใช้งานของระบบในยานยนต์และอุตสาหกรรม เครื่องรับส่งสัญญาณ CAN สมัยใหม่รองรับความเร็วตั้งแต่ 125 kbps ถึง 8 Mbps (CAN FD), อุณหภูมิการทํางานตั้งแต่ -40°C ถึง +150°C (AEC-Q100 เกรด 0) และฟีเจอร์ป้องกันข้อผิดพลาด เช่น การป้องกันสายบัส ±80V และการปิดเครื่องด้วยความร้อน ปัจจัยสําคัญในการตัดสินใจได้แก่ ความเข้ากันได้ของโปรโตคอล (CAN แบบคลาสสิก vs CAN FD), ความเร็ว (1 Mbps เทียบกับ 5 Mbps), การรับรองรถยนต์ (AEC-Q100), ประสิทธิภาพของ EMC, การใช้พลังงานสแตนด์บาย และความสามารถในการโหลดบัส (สูงสุด 112 หน่วยโหลดต่อเครือข่าย)
 เกณฑ์การเลือกทรานซีฟเวอร์บัส CAN สําหรับการใช้งานในอุตสาหกรรมยานยนต์และอุตสาหกรรม
สารบัญ
- CAN Bus Transceiver คืออะไร?
- CAN FD กับ Classic CAN Transceivers
- [การจัดอันดับความเร็วและการออกแบบเครือข่ายของเครื่องรับส่งสัญญาณ] (#transceiver-ความเร็วและการออกแบบเครือข่าย)
- [ฟีเจอร์ป้องกันข้อผิดพลาด] (#fault-ฟีเจอร์ป้องกัน)
- [โหมดสแตนด์บายและการจัดการพลังงาน] (โหมด #standby และการจัดการพลังงาน)
- [ประสิทธิภาพและความสมบูรณ์ของสัญญาณ EMC] (#emc-ประสิทธิภาพและความสมบูรณ์ของสัญญาณ)
- คุณสมบัติยานยนต์: AEC-Q100
- [การโหลดบัสและนับโหนด] (การโหลดและนับโหนด #bus)
- [ครอบครัวเครื่องรับส่งสัญญาณ CAN ชั้นนํา] (#leading-can-transceiver-families)
- [สรุปเกณฑ์การคัดเลือก] (#selection-เกณฑ์-สรุป)
- คําถามที่พบบ่อย
- บทสรุป
CAN Bus Transceiver คืออะไร?
ทรานซีฟเวอร์บัส CAN เป็นอุปกรณ์ชั้นทางกายภาพที่แปลงสัญญาณระดับลอจิกจากตัวควบคุม CAN เป็นสัญญาณแรงดันต่างบนสายบัส CAN_H และ CAN_L ทรานซีฟเวอร์นี้ดําเนินการตามข้อกําหนดชั้นกายภาพ ISO 11898-2 โดยจัดการการส่งสัญญาณ การรับสัญญาณ และการไกล่ลี่ยความบัส
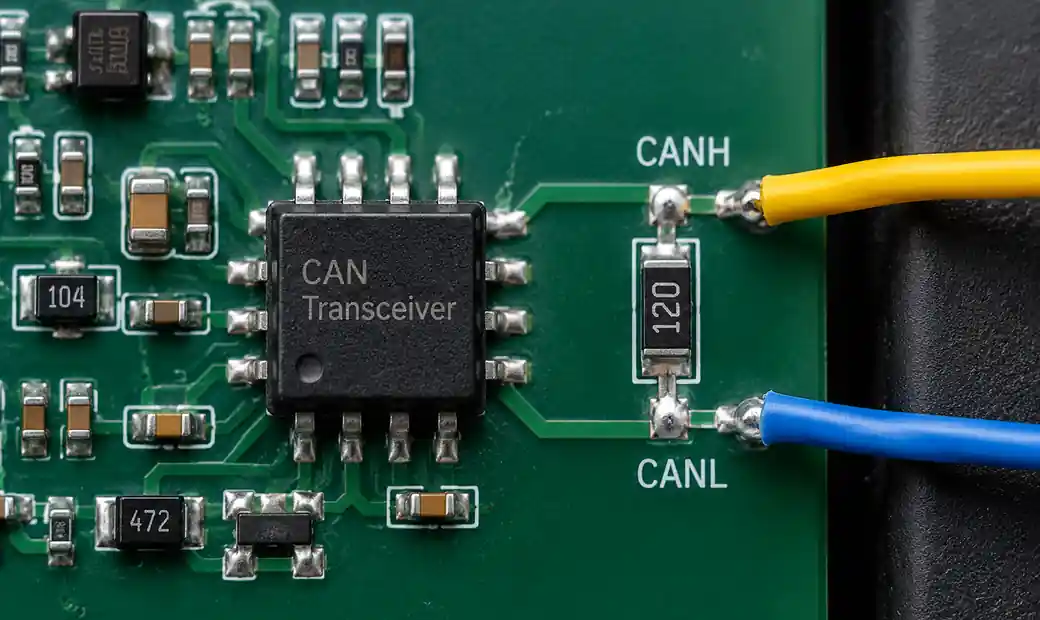 การใช้งานชั้นกายภาพของทรานซีฟเวอร์ CAN ร่วมกับ CANH และ CANL การส่งสัญญาณเชิงต่าง
คุณสามารถคิดว่าทรานซีฟเวอร์เป็นอินเทอร์เฟซระหว่างตัวควบคุม CAN ของไมโครคอนโทรลเลอร์ (ซึ่งจัดการโปรโตคอลและการจัดกรอบข้อความ) กับบัสสองสายจริง (ซึ่งส่งสัญญาณดิฟเฟอเรนเชียลข้ามเครือข่าย) ทรานซีฟเวอร์ต้องมีกําลังขับเคลื่อนเพียงพอที่จะเอาชนะความจุของบัส รับมือกับความผันผวนของแรงดันไฟฟ้าในโหมดร่วม และปกป้องวงจรปลายทางจากความผิดพลาดทางไฟฟ้า
สําหรับ อิเล็กทรอนิกส์ยานยนต์ และระบบอัตโนมัติในอุตสาหกรรม ความทนทานของทรานซีฟเวอร์ส่งผลโดยตรงต่อเวลาทํางานของระบบและการปฏิบัติตามข้อกําหนดด้านความปลอดภัย
ทรานซีฟเวอร์ CAN FD กับ CAN คลาสสิก
การเลือกใช้ระหว่าง CAN FD (Flexible Data Rate) กับทรานซีฟเวอร์ CAN แบบคลาสสิกมีผลต่ออัตราการส่งข้อมูล ความเข้ากันได้ในอนาคต และความพร้อมใช้งานของส่วนประกอบ CAN FD พัฒนาโดย Bosch ในปี 2012 เพื่อแก้ไขข้อจํากัดของ CAN แบบคลาสสิกที่มีเพดาน 1 Mbps และข้อมูลรองรับ 8 ไบต์
ความแตกต่างทางเทคนิคที่สําคัญ
| พารามิเตอร์ | CAN คลาสสิก | CAN FD |
|---|---|---|
| อัตราบิตสูงสุด (อนุญาโตตุลาการ) | 1 Mbps | 1 Mbps |
| อัตราบิตสูงสุด (เฟสข้อมูล) | 1 Mbps | 5-8 Mbps |
| น้ําหนักบรรทุกสูงสุดต่อเฟรม | 8 ไบต์ | 64 ไบต์ |
| ประสิทธิภาพของเฟรม | ด้านล่าง (เหนือศีรษะเป็นหลัก) | สูงกว่า (น้ําหนักบรรทุก 8 เท่า) |
| รองรับการใช้งานย้อนหลัง | CAN 2.0A/B เท่านั้น | สามารถอยู่ร่วมกับโหนด CAN แบบคลาสสิกได้ |
| ข้อกําหนดของเครื่องรับส่งสัญญาณ | กําลังขับเคลื่อนมาตรฐาน | การควบคุมอัตราการหมุนที่ดีขึ้นสําหรับเฟสข้อมูล |
ตามการศึกษาการอพยพ, CAN FD ช่วยลดการใช้งานบัสได้สูงสุดถึง 60% สําหรับแอปพลิเคชันที่มีอัตราข้อมูลสูง เช่น การรวมเซ็นเซอร์ ADAS ระบบจัดการแบตเตอรี่ และการควบคุมการเคลื่อนไหวในอุตสาหกรรม
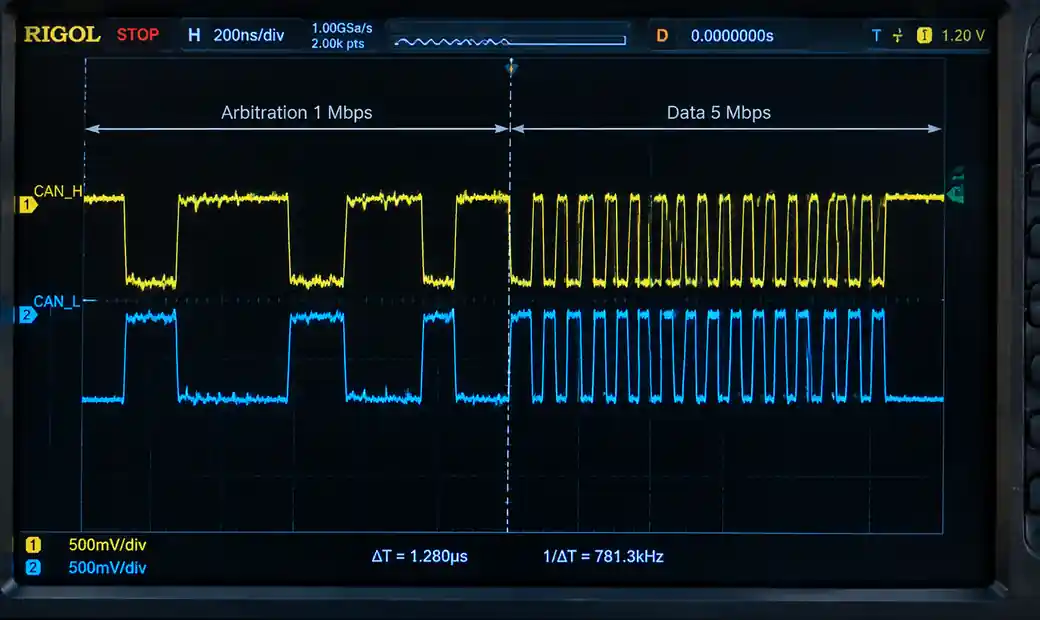 คลื่นความถี่ข้อมูลที่ยืดหยุ่นของ CAN FD แสดงการตั้งเวลาการอนุญาโตตุลาการและเฟสข้อมูล
เมื่อควรเลือก CAN FD
คุณควรระบุทรานซีฟเวอร์ CAN FD เมื่อ:
- ข้อกําหนด payload เกิน 8 ไบต์เป็นประจํา (บันทึกการวินิจฉัย, ชุดเซ็นเซอร์, อัปเดตเฟิร์มแวร์)
- อัตราการใช้บัสใกล้เคียง 80% ด้วย CAN แบบคลาสสิก
- ความสามารถในการขยายระบบในอนาคตเป็นสิ่งสําคัญ
- อายุการใช้งานของชิ้นส่วนจะยาวนานเกินปี 2028 (ทรานซีฟเวอร์แบบคลาสสิกเท่านั้นอาจเสี่ยงต่อการล้าสมัย)
เครื่องรับส่ง CAN FD สมัยใหม่ เช่น NXP TJA1057 และ Texas Instruments TCAN1044A-Q1 รองรับทั้งสองโปรโตคอล ทําให้ไม่จําเป็นต้องเก็บอุปกรณ์แยกสําหรับเครือข่ายผสม
การจัดอันดับความเร็วและการออกแบบเครือข่ายของทรานซีฟเวอร์
ความเร็วของทรานซีฟเวอร์ CAN กําหนดความยาวบัสสูงสุด จํานวนโหนด และขอบเขตความสมบูรณ์ของสัญญาณ ISO 11898-2 ระบุข้อกําหนดเกี่ยวกับความล่าช้าในการแพร่กระจาย เวลาการขึ้นสูง และความสมมาตรที่จํากัดโทโพโลยีเครือข่าย
การแลกเปลี่ยนระหว่างความเร็วกับระยะทาง
| อัตราบิต | ความยาวรถบัสสูงสุด | การใช้งานทั่วไป |
|---|---|---|
| 125 kbps | 500 ม. | เครื่องจักรกลหนัก ยานพาหนะเกษตร |
| 250 kbps | 250 ม. | ยานพาหนะเชิงพาณิชย์, เซ็นเซอร์อุตสาหกรรม |
| 500 kbps | 100 ม. | การควบคุมตัวถังรถยนต์โดยสาร |
| 1 Mbps | 40 ม. | การควบคุมเครื่องยนต์, ระบบส่งกําลัง, ADAS |
| 5 Mbps (เฟสข้อมูล CAN FD) | 15-20 ม. | เกตเวย์ความเร็วสูง, แฟลช ECU |
งบประมาณความล่าช้าการแพร่กระจายสําหรับเครือข่าย 1 Mbps อยู่ที่ประมาณ 1000 ns แบบไป-กลับ การคํานวณการบรรทุกรถบัส ต้องคํานึงถึงความล่าช้าของทรานซีฟเวอร์ (โดยทั่วไป 120-250 ns), การแพร่กระจายของสายเคเบิล (5 ns/m สําหรับคู่บิด) และการกําหนดค่าจุดสุ่มตัวอย่างของตัวควบคุม
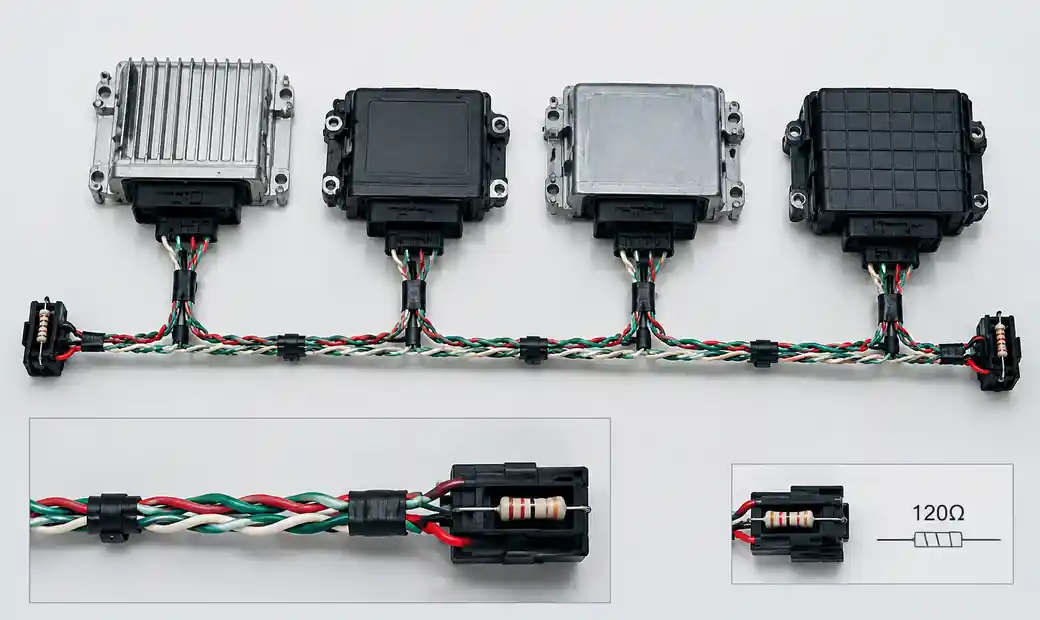 โทโพโลยีเครือข่าย CAN bus ที่แสดงโหนดหลายตัวและตัวต้านทานปลายทาง
สําหรับการติดตั้งในอุตสาหกรรมที่มีความยาวเกิน 100 เมตร คุณสามารถใช้ 250 kbps หรือ 125 kbps กับรีพีทเตอร์ที่ขอบเขตของเซกเมนต์ เครือข่ายยานยนต์โดยทั่วไปจะทํางานที่ 500 kbps สําหรับอิเล็กทรอนิกส์ตัวถัง และ 1 Mbps สําหรับระบบขับเคลื่อน เนื่องจากความยาวสายรัดที่สั้นในรถยนต์
คุณสมบัติการป้องกันข้อผิดพลาด
ทรานซีฟเวอร์ CAN สมัยใหม่ผสานวงจรป้องกันที่ป้องกันไม่ให้เกิดความล้มเหลวจุดเดียวจนไม่สามารถใช้งานเครือข่ายทั้งหมดได้ เครื่องส่งสัญญาณป้องกันข้อผิดพลาด สามารถจัดการกับการลัดวงจร แรงดันไฟฟ้าเกิน การปล่อยประจุไฟฟ้าสถิต (ESD) และความร้อนเกินโดยไม่ส่งต่อความผิดปกติไปยังไมโครคอนโทรลเลอร์
กลไกป้องกันที่สําคัญ
ช่วงแรงดันไฟฟ้าที่ขยาย: สภาพแวดล้อมในอุตสาหกรรมและยานยนต์ทําให้สายบัสต้องเผชิญกับความผันผวนของแรงดันไฟฟ้าแบตเตอรี่, การเปลี่ยนแปลงโหลด และการลัดวงจรโดยไม่ตั้งใจกับรางไฟฟ้า เครื่องส่งสัญญาณอย่าง Analog Devices MAX3054 สามารถรับแรงดันไฟฟ้า ±80V บนขา CANH และ CANL โดยไม่เสียหาย
การปิดเครื่องด้วยความร้อน: เมื่ออุณหภูมิของจุดเชื่อมต่อเกิน 150-170°C เนื่องจากกระแสลัดวงจรที่ต่อเนื่อง ทรานซีฟเวอร์จะปิดการทํางานของไดรเวอร์เอาต์พุตและเข้าสู่สถานะอิมพีแดนซ์สูง สิ่งนี้ช่วยป้องกันการเกิดความร้อนเกินขอบเขตและช่วยให้เครือข่ายยังคงทํางานได้โดยแยกโหนดที่มีปัญหาออกจากกัน
พฤติกรรมโหนดที่ไม่มีพลังงาน: ทรานซีฟเวอร์ที่แหล่งจ่ายไฟขัดข้องต้องไม่โหลดบัสและรบกวนการสื่อสารระหว่างโหนดที่ยังทํางานดี อุปกรณ์รุ่นที่สามจะใช้พินบัสความต้านทานสูงเมื่อ VCC ลดลงต่ํากว่าค่า undervoltage lockout (โดยทั่วไป 2.5-3.0V)
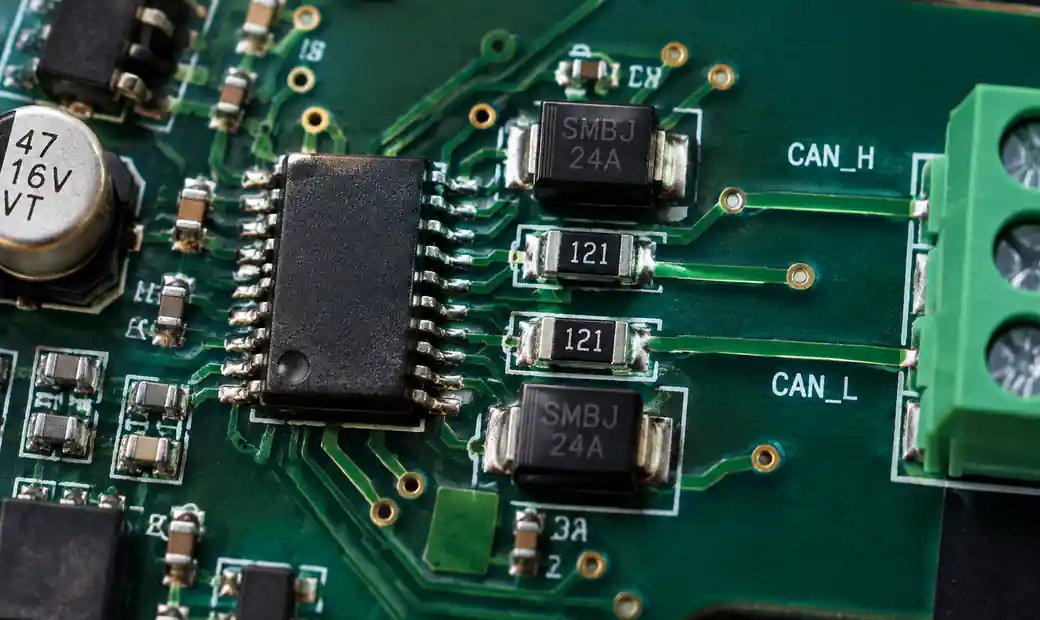 คุณสมบัติการป้องกันข้อผิดพลาดของทรานซีฟเวอร์ CAN รวมถึงการป้องกัน ESD และแรงดันเกิน
เวลาหมดที่โดดเด่น: ทรานซีฟเวอร์บางรุ่นมีวอทช์ด็อกที่ตรวจจับข้อผิดพลาดที่ค้างเป็นหลัก (ซึ่ง CANH-CANL คงอยู่แบบเฟืองแสงนานกว่าเวลาเฟรมสูงสุด) และสลับไปเป็นแบบด้อยโดยอัตโนมัติเพื่อกู้คืนข้อผิดพลาด
สําหรับแอปพลิเคชันที่มีความสําคัญด้านความปลอดภัยซึ่งเป็นไปตามมาตรฐาน ISO 26262 หรือ IEC 61508 คุณสมบัติการป้องกันข้อผิดพลาดช่วยให้บรรลุคะแนนเป้าหมาย ASIL (ระดับความสมบูรณ์ของความปลอดภัยยานยนต์) หรือ SIL (ระดับความสมบูรณ์ของความปลอดภัย) โดยลดรูปแบบความล้มเหลวที่เกิดจากสาเหตุร่วมกัน
โหมดสแตนด์บายและการจัดการพลังงาน
การใช้พลังงานมีความสําคัญสําหรับโหนดที่ใช้แบตเตอรี่, ECU เกตเวย์ที่เปิดใช้งานตลอดเวลา และระบบที่อยู่ภายใต้ข้อจํากัดกระแสสลีปตามกฎระเบียบ เครื่องส่งสัญญาณ CAN โดยทั่วไปมีโหมดการทํางานหลายแบบ โดยมีการใช้กระแสไฟฟ้าตั้งแต่ 5 mA (ปกติ) ถึง <5 μA (ปิดเครื่อง)
การเปรียบเทียบโหมดการทํางาน
| โหมด | กระแสไฟฟ้า | การตรวจสอบบัส | แหล่งที่มาปลุก |
|---|---|---|---|
| ปกติ | 3-10 mA | Full TX/RX | ไม่มี |
| โหมดสแตนด์บาย/ฟังเท่านั้น | 100-500 μA | การตรวจจับการปลุก RX | กิจกรรมบัส, รหัส PIN โหมด |
| การนอน | 10-50 μA | การตรวจจับการปลุกแบบจํากัด | โหมดพิน, การปลุกตามเวลา |
| การปิดระบบ | <5 μA | ไม่มี | เฉพาะพินโหมดเท่านั้น |
NXP TJA1044 สามารถทําได้ <12 μA ในโหมดสแตนด์บาย ในขณะที่ยังคงสามารถปลุกเมื่อใช้งานบัสได้ สิ่งนี้ช่วยให้เกิดสถาปัตยกรรมเครือข่ายบางส่วนที่ ECU ของเกตเวย์จะอยู่ในสถานะสแตนด์บายและปลุกเฉพาะเมื่อได้รับข้อความที่เกี่ยวข้องเท่านั้น
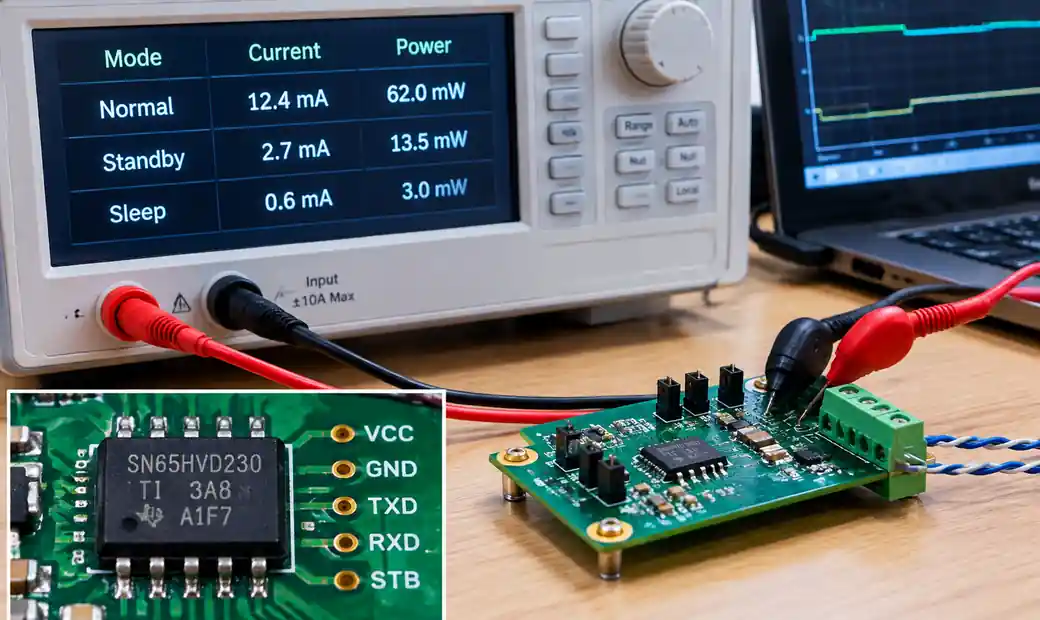 โหมดการจัดการพลังงานของทรานซีฟเวอร์ CAN และการใช้กระแสสแตนด์บาย
คุณควรประเมินกระแสสแตนด์บายที่อุณหภูมิการทํางานสูงสุดและกรณีแย่ที่สุดคือ VCC เนื่องจากกระแสรั่วไหลจะเพิ่มขึ้นอย่างทวีคูณตามอุณหภูมิของจุดเชื่อมต่อ สําหรับระบบที่ต้องการดึงกระแสรวม <50 μA การดึงสัญญาณจากทรานซีฟเวอร์ต้องอยู่ต่ํากว่า 10-15 μA เพื่อเปิดช่องว่างสําหรับไมโครคอนโทรลเลอร์และตัวควบคุมแรงดันไฟฟ้า
ความสามารถในการปลุกระยะไกลช่วยให้โหนดที่กําลังหลับสามารถตรวจจับรูปแบบการปลุกเฉพาะบนบัส (ที่กําหนดโดยตัวกรองปลุกของตัวควบคุม CAN) และกลับสู่การทํางานปกติภายใน 50-100 ไมโครวินาที คุณสมบัตินี้เป็นข้อบังคับสําหรับการเชื่อมต่อเครือข่ายบางส่วนในยานยนต์ตามมาตรฐาน ISO 11898-6
ประสิทธิภาพ EMC และความสมบูรณ์ของสัญญาณ
ความเข้ากันได้ทางแม่เหล็กไฟฟ้าจะกําหนดว่าเครือข่าย CAN ของคุณผ่านการทดสอบการแผ่รังสีและผ่านการทดสอบการปล่อย (CISPR 25, ISO 11452) และทํางานได้อย่างน่าเชื่อถือในสภาพแวดล้อมที่มีเสียงรบกวนทางไฟฟ้า เครื่องส่งสัญญาณรุ่นที่สาม ปรับปรุง EMC ด้วยอัตราการหมุนที่ควบคุมได้ เส้นทางสัญญาณสมมาตร และการกรองโหมดร่วมแบบบูรณาการ
ข้อควรพิจารณาในการออกแบบของ EMC
การควบคุมอัตราการหมุน: ขอบที่เร็ว (dv/dt สูง) จะสร้างฮาร์มอนิกความถี่สูงที่แผ่ออกมาจากสายบัส ทรานซีฟเวอร์ที่มีอัตราการสเลวแบบตั้งโปรแกรมหรือปรับได้ (โดยทั่วไป 20-40 V/μs) จะสมดุลความสมบูรณ์ของสัญญาณกับการปฏิบัติตามการปล่อยสัญญาณ NXP TJA1057 ให้ประสิทธิภาพ EMC ที่ยอดเยี่ยม แม้ไม่มีโช้คโหมดร่วมภายนอก
สมมาตร: ความไม่สมมาตรระหว่างการเปลี่ยนผ่าน CANH และ CANL สร้างการปล่อยสัญญาณในโหมดต่าง ทรานซีฟเวอร์คุณภาพสูงรักษาความสมมาตรขอบ <±5% ทั้งในอุณหภูมิและแรงดันไฟฟ้า
การป้องกัน ESD: IEC 61000-4-2 ระดับ 4 ต้องการความต้านทานการคายประจุสัมผัส ±8 kV และความต้านทานการคายประจุอากาศ ±15 kV บนพินบัส ทรานซีฟเวอร์ในยานยนต์โดยทั่วไปจะระบุแรงดันสัมผัส ±8 kV / อากาศ ±10 kV โดยไม่มีอุปกรณ์ป้องกันภายนอก
สําหรับ เครือข่ายเซ็นเซอร์ IoT อุตสาหกรรม คุณควรตรวจสอบประสิทธิภาพของ EMC ในการกําหนดค่าสายเคเบิลที่ติดตั้ง เนื่องจากความยาวสตับ การสิ้นสุดชิลด์ และประเภทขั้วต่อมีผลอย่างมากต่อการปล่อยรังสีที่สูงกว่า 100 MHz
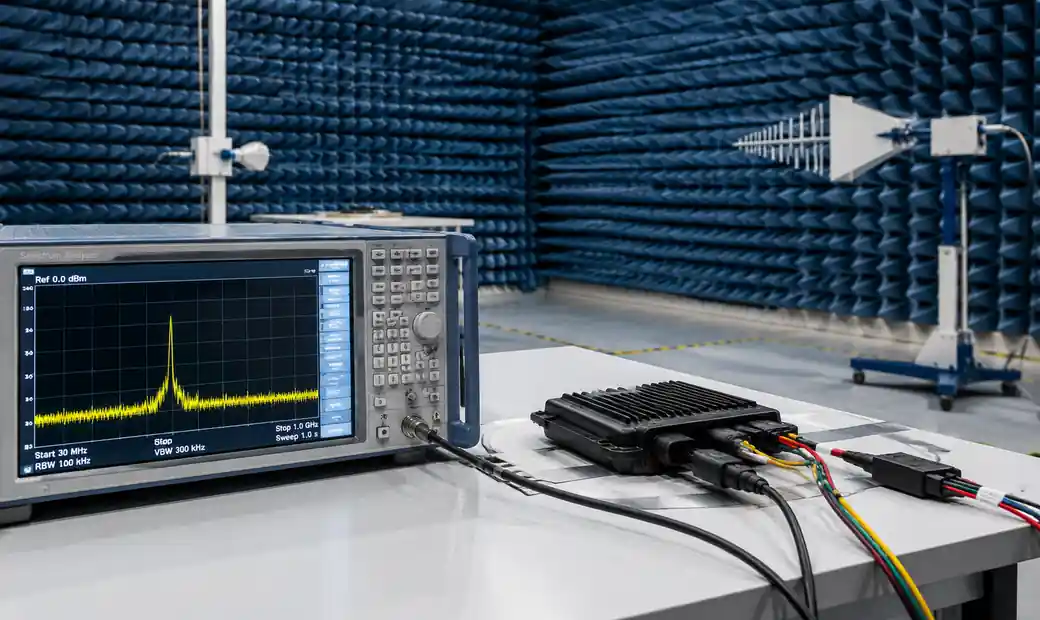 การตั้งค่าการทดสอบ EMC ทรานซีฟเวอร์ CAN สําหรับการแผ่รังสีและภูมิคุ้มกัน
คุณสมบัติยานยนต์: AEC-Q100
มาตรฐาน AEC-Q100 กําหนดคุณสมบัติการทดสอบความเครียดสําหรับวงจรรวมที่ใช้ในงานยานยนต์ ก่อตั้งขึ้นในปี 1994 โดย Chrysler, Ford และ General Motors, AEC-Q100 แทนที่โปรแกรมรับรองเฉพาะ OEM ที่แยกส่วนกัน ด้วยชุดทดสอบที่อิงกลไกความล้มเหลวร่วมกัน
เกรดอุณหภูมิ
| เกรด | ช่วงการใช้งาน | ตําแหน่งติดตั้งทั่วไป |
|---|---|---|
| เกรด 0 | -40°C ถึง +150°C | ห้องเครื่อง, ระบบส่งกําลัง |
| เกรด 1 | -40°C ถึง +125°C | ห้องโดยสารผู้โดยสาร, แผงหน้าชะเบียน |
| เกรด 2 | -40°C ถึง +105°C | ห้องเก็บสัมภาระ, พื้นที่เก็บของ |
| เกรด 3 | -40°C ถึง +85°C | อุตสาหกรรมที่ไม่ใช่ยานยนต์ |
ทรานซีฟเวอร์ CAN ในรถยนต์ส่วนใหญ่ มีคุณสมบัติเป็นเกรด 1 (-40°C ถึง +125°C) ซึ่งครอบคลุม >95% ของกรณีการใช้งานยานยนต์ ชิ้นส่วนเกรด 0 มีราคาสูงกว่า 20-40% และระบุเฉพาะ ECU ใต้ฝากระโปรงที่สัมผัสกับความร้อนเครื่องยนต์โดยตรง
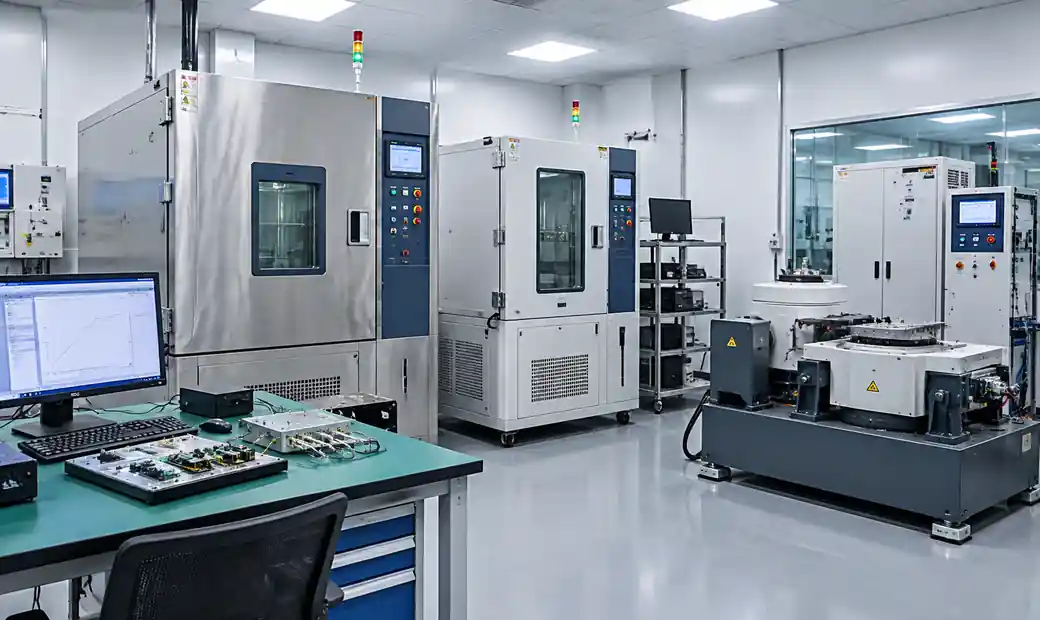 การทดสอบคุณสมบัติ AEC-Q100 สําหรับทรานซีฟเวอร์ CAN แสดงห้องอุณหภูมิ
กลุ่มทดสอบคุณสมบัติ
AEC-Q100 Rev-H ประกอบด้วย:
- กลุ่ม A: ความเครียดจากสิ่งแวดล้อมที่เร่งขึ้น (การเปลี่ยนแปลงอุณหภูมิ, อายุการใช้งานที่อุณหภูมิสูง)
- กลุ่ม B: การจําลองอายุการใช้งานแบบเร่ง (HTOL พร้อมอคติ, อัตราความล้มเหลวในชีวิตช่วงต้น)
- กลุ่ม C: ความสมบูรณ์ของการประกอบบรรจุภัณฑ์ (การเฉือนลวดยึด, การยึดเกาะของแม่พิมพ์, ระดับความไวต่อความชื้น)
- กลุ่ม D: การคัดกรองข้อบกพร่อง (การจ่ายไฟฟ้า, ESD, การล็อก)
เมื่อจัดหาทรานซีฟเวอร์ CAN สําหรับโครงการยานยนต์ ให้ตรวจสอบรายงานการรับรอง AEC-Q100 ผ่าน ผู้จัดจําหน่ายที่ได้รับอนุญาต ของคุณ แทนที่จะพึ่งพาเพียงคํากล่าวอ้างในแผ่นข้อมูลเท่านั้น อุปกรณ์ปลอมแปลงหรือจัดการไม่ถูกต้องอาจขาดความน่าเชื่อถือที่จําเป็นสําหรับอายุการใช้งานยานยนต์ 15 ปี / 200,000 กม.
การโหลดบัสและจํานวนโหนด
ความจุเครือข่าย CAN ขึ้นอยู่กับจํานวนโหนด โครงสร้างลําดับความสําคัญของข้อความ และการใช้งานบัส แต่ละทรานซีฟเวอร์มีส่วนช่วยในการเก็บประจุอินพุตและโหลดความต้านทาน ที่ส่งผลต่อคุณภาพสัญญาณและจํานวนโหนดสูงสุด
ข้อมูลจําเพาะของน้ําหนักต่อหน่วย
เครื่องส่งสัญญาณ CAN แบบคลาสสิกมีขีดจํากัดโหลด 1 หน่วย (1UL) จํากัดการใช้บัสเซกเมนต์เดียวไว้ที่ 32 โหนด ทรานซีฟเวอร์โหลดแบบเศษส่วนสมัยใหม่ (1/8 UL หรือ 1/4 UL) รองรับโหลดสูงสุด 112 หน่วยต่อเครือข่าย (https://influxtechnology.com/blogs/learn/can-bus-baud-rate-and-its-calculation) ทําให้สามารถรองรับ 112 โหนดที่มีอุปกรณ์ UL 1 ตัว หรือ 224-448 โหนดที่มีอุปกรณ์โหลดเศษส่วน
ข้อกําหนดอิมพีแดนซ์ขาเข้า (โดยทั่วไปคือความแตกต่าง 10-50 kΩ) กําหนดโหลด DC ขณะที่ความจุขาเข้า (10-50 pF) ส่งผลต่อความสมบูรณ์ของสัญญาณ AC ที่อัตราบิตสูง สําหรับเครือข่ายที่มีโหนด >64 โหนด คุณควรตรวจสอบแผนภาพสัญญาณตาที่โหนดที่ไกลที่สุดเพื่อให้แน่ใจว่ามีขอบเขตสัญญาณรบกวนเพียงพอ
แนวทางการใช้รถบัส
รักษาการใช้บัสให้ต่ํากว่า 80% รับประกันการส่งข้อความแบบกําหนดได้แม้ในสภาพจราจรที่เร่งด่วน ด้วยความเร็ว 500 kbps โดยมีข้อความแบบเป็นรอบ 50% และข้อความที่ขับเคลื่อนด้วยเหตุการณ์ 50% เครือข่ายที่ออกแบบมาอย่างดีสามารถจัดการกับ:
- 100-150 ข้อความ/วินาที พร้อมเพย์โหลดขนาด 8 ไบต์ (CAN แบบคลาสสิก)
- 300-400 ข้อความต่อวินาที พร้อมเพย์โหลดขนาด 64 ไบต์ (CAN FD)
สําหรับแอปพลิเคชันที่สําคัญซึ่งต้องการความหน่วงในกรณีเลวร้ายที่สุดที่รับประกัน คุณควรทําการวิเคราะห์การจัดตารางเวลาโดยใช้เครื่องมือที่คํานึงถึงการอนุญาโตตุลาการข้อความ ภาระการยัดบิต และเวลาการกู้คืนเฟรมข้อผิดพลาด
ตระกูลทรานซีฟเวอร์ CAN ชั้นนํา
ซีรีส์ NXP TJA105x
TJA1050 ได้วางรากฐานสําหรับเครื่องรับส่งสัญญาณ CAN ความเร็วสูงในช่วงต้นทศวรรษ 2000 อุปกรณ์รุ่นที่สามอย่าง TJA1051 และ TJA1057 ช่วยปรับปรุงประสิทธิภาพของ EMC เพิ่มโหมดสแตนด์บาย และรองรับ CAN FD TJA1057 ได้รับการปรับแต่งสําหรับการใช้งานยานยนต์ 12V พร้อมการป้องกันในตัวและการปล่อยมลพิษต่ํา
ซีรีส์ TCAN ของ Texas Instruments
ตระกูล TCAN1044A-Q1 และ TCAN3414 รวมการป้องกันความผิดพลาด (ขา ±70V), กระแสสแตนด์บายต่ํามาก (<12 μA) และการรับรอง AEC-Q100 เกรด 1 ทรานซีฟเวอร์เหล่านี้มุ่งเป้าไปที่ระบบ การจัดการพลังงานยานยนต์ และระบบอุตสาหกรรมที่ใช้แบตเตอรี่
ไมโครชิป MCP2551/2561
MCP2551 ยังคงได้รับความนิยมสําหรับงานอุตสาหกรรมที่มีต้นทุนสูง แม้ว่าจะขาดการป้องกันข้อผิดพลาดและโหมดประหยัดพลังงานเหมือนในรุ่นใหม่ MCP2561 เพิ่มฟังก์ชันสแตนด์บายในขณะที่ยังคงความเข้ากันได้กับขาพินกับ MCP2551
อุปกรณ์อนาล็อก ADM3051/3052
Analog Devices เชี่ยวชาญด้าน ทรานซีฟเวอร์ CAN แบบแยก ที่มีฉนวนกัลวานิกในตัว (2.5 kV หรือ 5 kV) ซึ่งช่วยลดความจําเป็นในการใช้หม้อแปลงแยกภายนอกหรือออปโตคัปเปลอร์ในสภาพแวดล้อมอุตสาหกรรมแรงดันสูง
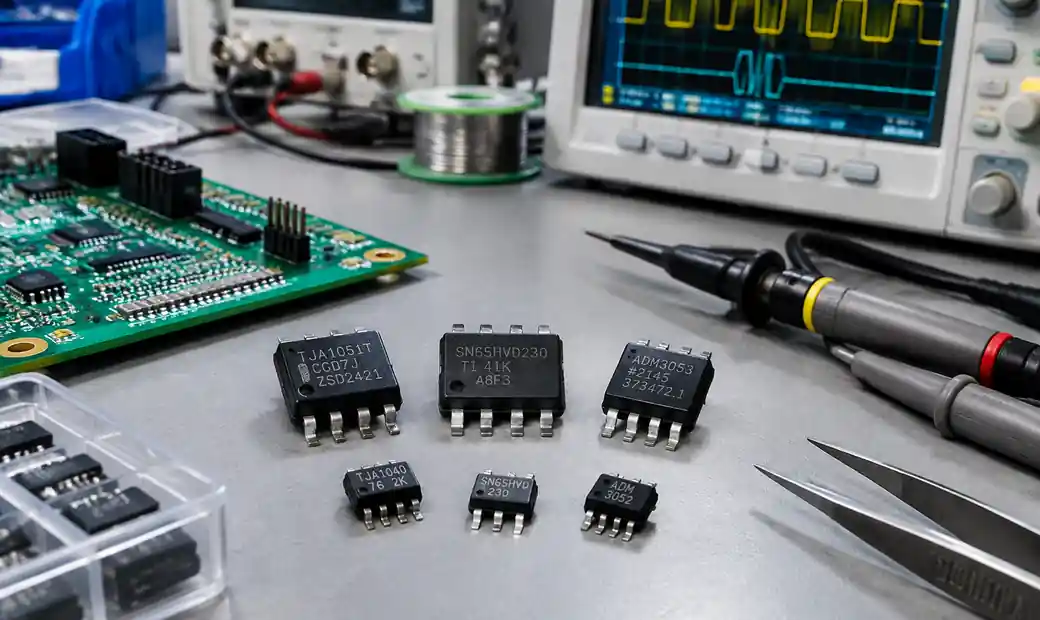
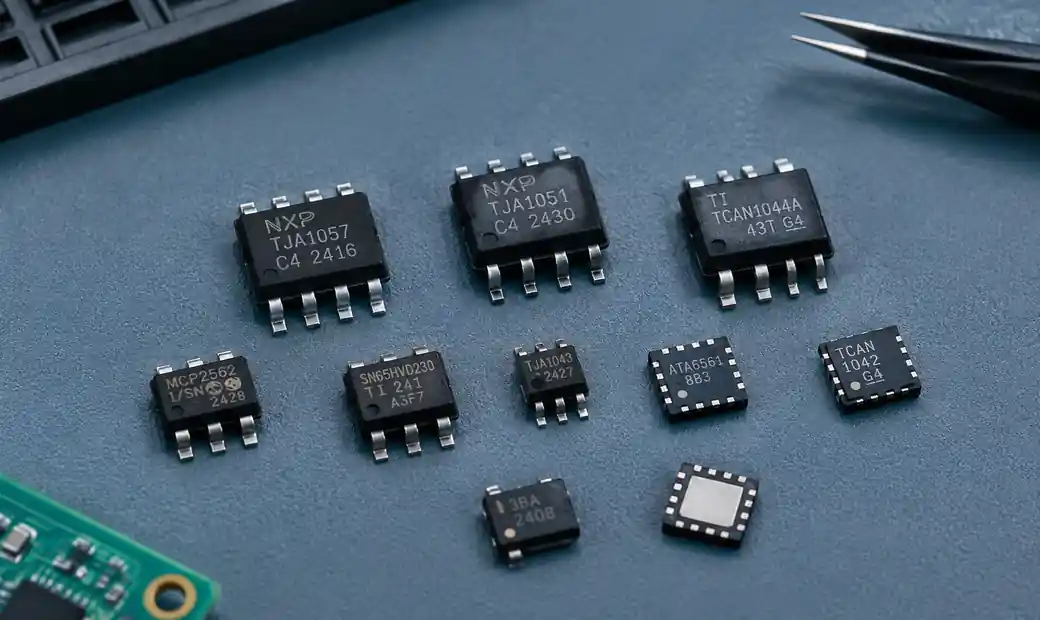 กลุ่มผลิตภัณฑ์ทรานซีฟเวอร์ CAN จากผู้ผลิตรายใหญ่แสดงประเภทบรรจุภัณฑ์ต่าง ๆ
เมื่อประเมิน ผู้ผลิต และหมายเลขชิ้นส่วน ให้จัดลําดับความสําคัญของทรานซีฟเวอร์ที่มีสถานะการผลิตที่ใช้งานอยู่ มีความพร้อมใช้งานของผู้จัดจําหน่ายอย่างกว้างขวาง และมีความผูกพันในการจัดหาระยะยาว การล้าสมัยของชิ้นส่วนทําให้มีการออกแบบใหม่และการรับรองใหม่ที่มีค่าใช้จ่ายสูง โดยเฉพาะสําหรับผลิตภัณฑ์ที่มีอายุการใช้งาน 10-15 ปี
สรุปเกณฑ์การคัดเลือก
| เกณฑ์ | คําถามที่ต้องตอบ | ข้อมูลจําเพาะสําคัญ |
|---|---|---|
| ความเข้าได้ของโปรโตคอล | แบบคลาสสิก CAN เท่านั้น หรืออัปเกรด CAN FD ในอนาคต? | เป็นไปตามมาตรฐาน ISO 11898-2, รองรับ CAN FD |
| ความเร็ว | อัตราบิตและความยาวบัสเท่าไหร่? | เฟสข้อมูล 1 Mbps, 5 Mbps, ดีเลย์การแพร่กระจาย |
| เกรดอุณหภูมิ | สภาพแวดล้อมการทํางาน? | เกรด AEC-Q100 0/1/2, -40°C ถึง +150°C |
| การป้องกันข้อผิดพลาด | การสัมผัสกับแรงดันไฟฟ้าชั่วคราว หรือการลัดวงจร? ความคลาดเคลื่อนแรงดันไฟฟ้าของพินบัส (±40V ถึง ±80V) | |
| การใช้พลังงาน | ใช้แบตเตอรี่หรือเปิดตลอดเวลา? | กระแสสแตนด์บาย (เป้าหมาย <50 μA) |
| ข้อกําหนดของ EMC | การทดสอบการแผ่รังสีและภูมิคุ้มกัน? | CISPR 25, ISO 11452, ควบคุมอัตราการหมุน |
| จํานวนโหนด | มีอุปกรณ์กี่เครื่องในเครือข่าย? | น้ําหนักรับน้ําหนักต่อหน่วย (1UL, 1/4UL, 1/8UL) |
| แรงดันไฟฟ้า | อินเทอร์เฟซไมโครคอนโทรลเลอร์ 3.3V หรือ 5V? | ช่วง VIO ความสามารถในการจ่ายสองทาง |
สําหรับความต้องการระบบที่ซับซ้อน ควรปรึกษากับ ผู้จัดจําหน่ายชิ้นส่วน ตั้งแต่ต้นขั้นตอนการออกแบบเพื่อระบุทรานซีฟเวอร์ที่ตรงตามเกณฑ์ทั้งหมดและมีการตรวจสอบความพร้อมใช้งานสําหรับระยะเวลาการผลิตของคุณ
คําถามที่พบบ่อย
ความแตกต่างระหว่างเครื่องส่งสัญญาณ CAN ความเร็วสูงและ CAN ความเร็วต่ําคืออะไร?
เครื่องส่งสัญญาณ CAN ความเร็วสูงทํางานที่ 125 kbps ถึง 1 Mbps (หรือ 5-8 Mbps สําหรับ CAN FD) โดยขับทั้ง CANH และ CANL แบบแอคทีฟ CAN (ISO 11898-3) ที่ทนทานต่อความผิดพลาดความเร็วต่ํา ทํางานได้สูงสุด 125 kbps และยังคงทํางานได้แม้สายบัสเส้นหนึ่งถูกตัดขาด ทําให้เหมาะสําหรับการใช้งานควบคุมตัวถังที่ความน่าเชื่อถือมากกว่าความเร็ว
ฉันสามารถผสมทรานซีฟเวอร์ CAN แบบคลาสสิกและ CAN FD บนเครือข่ายเดียวกันได้หรือไม่?
ใช่ แต่เครือข่ายต้องทํางานในโหมด CAN แบบคลาสสิก หากโหนดใดไม่มีความสามารถ CAN FD ทรานซีฟเวอร์ CAN FD สามารถใช้งานร่วมกับโหนด CAN แบบคลาสสิกได้ที่ความเร็ว 1 Mbps หรือช้ากว่า อย่างไรก็ตาม คุณไม่สามารถใช้ความเร็วเฟสข้อมูลที่ขยายของ CAN FD ได้จนกว่าโหนดทุกตัวจะรองรับโปรโตคอลนี้
ฉันจะคํานวณจํานวนโหนดสูงสุดสําหรับเครือข่าย CAN ของฉันได้อย่างไร?
แบ่งข้อกําหนดโหลดต่อหน่วยของทรานซีฟเวอร์ออกเป็นความจุโหลดสูงสุดของบัส (โดยทั่วไป 112 โหลดต่อหน่วยตาม ISO 11898-2) ทรานซีฟเวอร์ UL 1 รองรับโหนด 32-112 โหนด ขึ้นอยู่กับข้อกําหนดด้านมาร์จิ้นและคุณภาพสัญญาณ ขณะที่อุปกรณ์ UL 1/4 รองรับโหนด 112-224 โหนด ตรวจสอบความสมบูรณ์ของสัญญาณด้วยการวัดในแผนภาพตา หากมีโหนดเกิน 64 โหนด
วัตถุประสงค์ของตัวต้านทานปลายสาย 120 โอห์มคืออะไร?
ตัวต้านทาน 120 โอห์มที่ปลายทั้งสองของบัสจะตรงกับอิมพีแดนซ์เฉพาะของสายคู่บิด (ประมาณ 120 โอห์ม) เพื่อป้องกันการสะท้อนของสัญญาณ หากไม่มีการสิ้นสุดที่เหมาะสม การสะท้อนจะทําให้เกิดข้อผิดพลาดของบิต โดยเฉพาะที่อัตราบิตสูง ทรานซีฟเวอร์บางรุ่นรวมการแยกปลายทางหรือการปิดปลายแบบปรับได้สําหรับโทโพโลยีเครือข่ายขั้นสูง
ฉันจําเป็นต้องมีทรานซีฟเวอร์ CAN แบบแยกสําหรับงานอุตสาหกรรมหรือไม่?
การแยกสัญญาณจําเป็นเมื่อโหนด CAN ทํางานที่ศักย์กราวด์แตกต่างจากบัส เช่น ในระบบอุตสาหกรรมหลายแรงดัน อินเวอร์เตอร์พลังงานแสงอาทิตย์ หรือการจัดการแบตเตอรี่แรงดันสูง ทรานซีฟเวอร์แบบแยกส่วนให้การแยกฉนวนกัลวานิก 2.5-5 kV ช่วยขจัดวงจรกราวด์และปกป้องอุปกรณ์อิเล็กทรอนิกส์ที่ไวต่อสัญญาณจากทรานเซียนต์แบบโหมดร่วม
ฉันจะเลือกระหว่างทรานซีฟเวอร์ 3.3V และ 5V CAN ได้อย่างไร?
จับคู่แรงดัน VIO (ลอจิกซัพพลาย) ของทรานซีฟเวอร์กับแรงดันไฟฟ้า I/O ของไมโครคอนโทรลเลอร์ของคุณ เครื่องรับส่งสัญญาณสมัยใหม่หลายรุ่นรองรับการทํางานแบบจ่ายไฟคู่ โดยมีขา VIO แยก (1.8V, 3.3V หรือ 5V) และขา VCC (5V หรือ 3.3V) สําหรับผู้ขับบัส ความยืดหยุ่นนี้ช่วยให้การบูรณาการกับระบบแรงดันผสมเป็นเรื่องง่ายขึ้น
อายุการใช้งานทั่วไปของเครื่องรับส่งสัญญาณ CAN เกรดยานยนต์คือเท่าไร?
ทรานซีฟเวอร์ที่ได้รับการรับรองจาก AEC-Q100 ถูกออกแบบมาสําหรับการใช้งานยานยนต์เป็นเวลา 15 ปี และระยะทาง 200,000 กิโลเมตร เทียบเท่ากับการใช้งาน >100,000 ชั่วโมงที่อุณหภูมิสูงสุดที่กําหนด ทรานซีฟเวอร์อุตสาหกรรมโดยทั่วไปมีอายุการใช้งาน 10-20 ปีในการใช้งานต่อเนื่องที่อุณหภูมิ 85-105°C รอบข้าง
บทสรุป
การเลือกทรานซีฟเวอร์ CAN bus มีผลโดยตรงต่อความน่าเชื่อถือของเครือข่าย ความเข้ากันได้ทางแม่เหล็กไฟฟ้า และความสามารถในการบํารุงรักษาระบบในระยะยาว การเปลี่ยนไปใช้ CAN FD เพื่อประสิทธิภาพที่สูงขึ้น ประกอบกับการเข้มงวดมาตรฐาน EMC ในยานยนต์และงบประมาณพลังงานที่ต่ําลง ทําให้ทรานซีฟเวอร์รุ่นที่สามจาก NXP, Texas Instruments, Microchip และ Analog Devices เป็นตัวเลือกที่ได้รับความนิยมสําหรับการออกแบบใหม่ในปี 2026
เมื่อกําหนดทรานซีฟเวอร์ ให้จัดลําดับความสําคัญของการรับรอง AEC-Q100 เกรด 1 สําหรับการใช้งานในอุตสาหกรรม ตรวจสอบคุณสมบัติการป้องกันข้อผิดพลาดสําหรับสภาพแวดล้อมอุตสาหกรรม และเลือกอุปกรณ์ที่มีกระแสสแตนด์บาย <50 μA สําหรับระบบที่ใช้แบตเตอรี่ การคํานวณการโหลดบัสและการทดสอบความสอดคล้องล่วงหน้าของ EMC ในระหว่างการสร้างต้นแบบช่วยป้องกันการออกแบบใหม่ที่มีค่าใช้จ่ายสูงในช่วงหลังของรอบการพัฒนา
หากคุณต้องการทรานซีฟเวอร์ CAN ที่เชื่อถือได้พร้อมการสนับสนุนการจัดหาทั่วโลก Hitop Tech Limited มีบริการ/procurement.html จัดซื้อสินค้าครบวงจรสําหรับชิ้นส่วนอิเล็กทรอนิกส์ในอุตสาหกรรมยานยนต์และอุตสาหกรรม เครือข่ายตัวแทนจําหน่ายที่ได้รับอนุญาตของเรารับประกันชิ้นส่วนแท้ เอกสารรับรอง AEC-Q100 และการจัดส่งตรงเวลาตามความต้องการการผลิตของคุณ
ติดต่อเราวันนี้ สําหรับการจัดหาทรานซีฟเวอร์ CAN, การสนับสนุนการคัดเลือกทางเทคนิค และบริการ การเพิ่มประสิทธิภาพห่วงโซ่อุปทาน