การเลือก IC ไดรเวอร์ LED: กระแสคงที่ เทียบกับแรงดันคงที่
การเลือกโทโพโลยีไดรเวอร์ LED ที่เหมาะสมส่งผลโดยตรงต่ออายุการใช้งาน ประสิทธิภาพ และต้นทุนการปฏิบัติตามข้อกําหนดของโคมไฟ ด้วยประสิทธิภาพของ LED ที่เกิน 200 lm/W ในปี 2026 และระบบลําแสงเมทริกซ์ยานยนต์เริ่มได้รับความนิยม การตัดสินใจเรื่องกระแสคงที่ (CC) เทียบกับแรงดันคงที่ (CV) ส่งผลต่อค่าใช้จ่ายในการรับประกัน การออกแบบความร้อน และระยะเวลาการรับรอง คู่มือนี้ครอบคลุมเกณฑ์การคัดเลือก การเพิ่มประสิทธิภาพ วิธีการลดแสง และการแลกเปลี่ยนผลประโยชน์ในโลกจริงโดยอิงจากข้อมูลภาคสนามจาก การประยุกต์ใช้ในอุตสาหกรรม และ ระบบยานยนต์
สารบัญ
- [ความเข้าใจพื้นฐานของไดรเวอร์ LED] (พื้นฐานไดรเวอร์ LED #understanding)
- [การเปรียบเทียบสถาปัตยกรรมระหว่างกระแสคงที่กับแรงดันไฟฟ้าคงที่] (#constant-กระแสกับ-แรงดันไฟฟ้าคงที่-สถาปัตยกรรม)
- เมื่อใดควรใช้แต่ละโทโพโลยี
- [การใช้งาน Dimming] (การใช้งาน #dimming)
- [ประสิทธิภาพและการจัดการความร้อน] (การจัดการ #efficiency และความร้อน)
- [ข้อกําหนดยานยนต์และอุตสาหกรรม] (ข้อกําหนด #automotive และอุตสาหกรรม)
- คําถามที่พบบ่อย
- บทสรุป
ทําความเข้าใจพื้นฐานของไดรเวอร์ LED
LED เป็นอุปกรณ์ที่ขับเคลื่อนด้วยกระแสไฟฟ้าที่มีแรงดันไฟฟ้าไปข้างหน้า (Vf) ซึ่งเปลี่ยนแปลงตามอุณหภูมิ ความทนทานในการผลิต และอายุการใช้งาน LED สีขาวทั่วไปที่มีเรตติ้ง 350mA จะแสดง Vf ตั้งแต่ 2.8V ถึง 3.2V ต่อได ในอุณหภูมิจุดเชื่อมต่อ -40°C ถึง +125°C หากไม่มีการควบคุมกระแสไฟฟ้า การเปลี่ยนแปลงแรงดันไฟฟ้า 14% นี้จะทําให้กระแสไฟฟ้าเปลี่ยนแปลงแบบทวีคูณ—อาจเกิน 200% ของค่าปกติ—นําไปสู่การระบายความร้อนอย่างรวดเร็วภายในไม่กี่ชั่วโมง
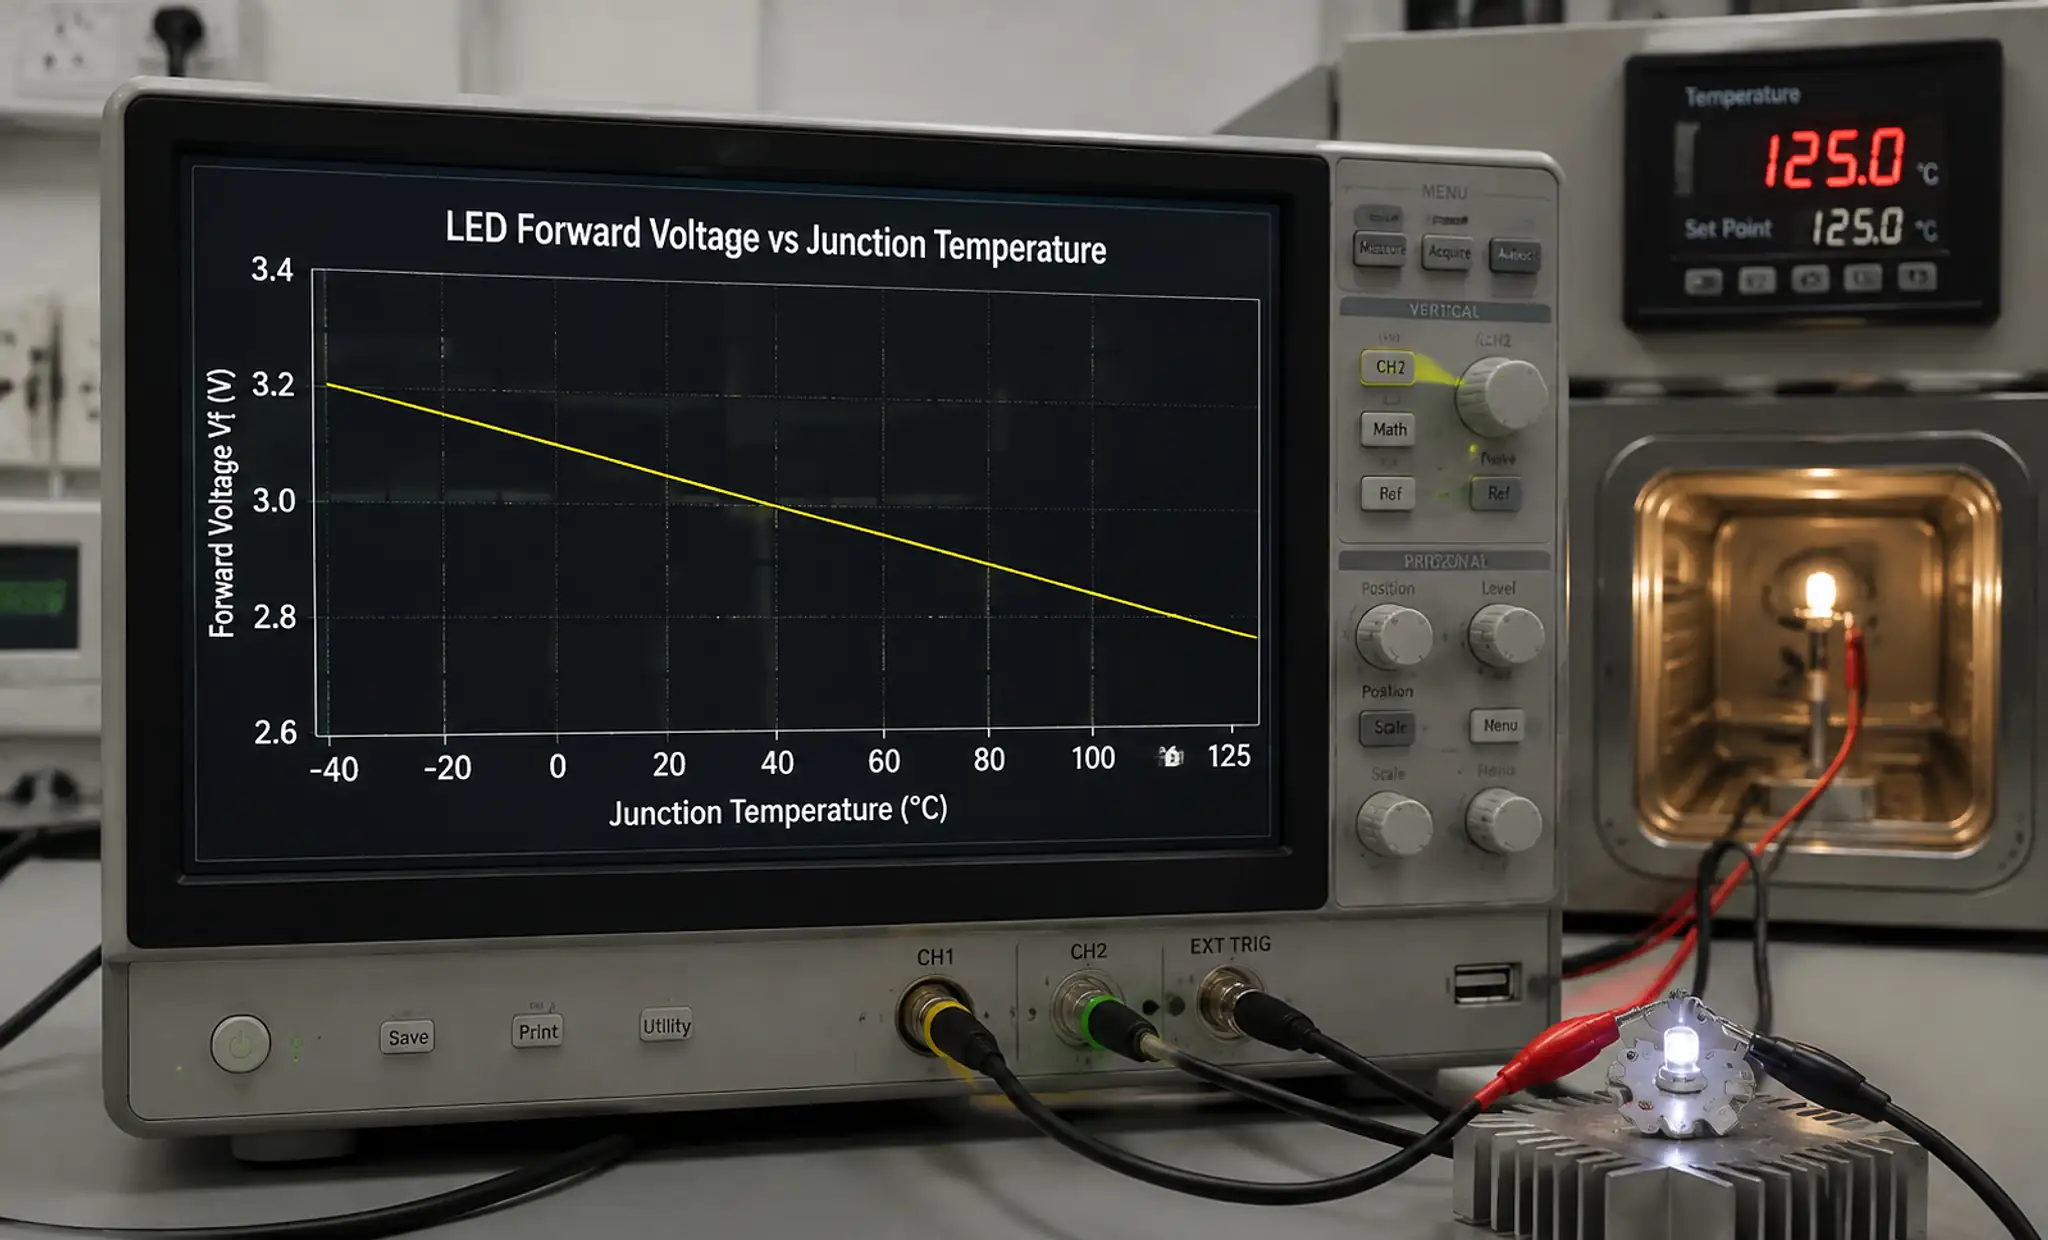 การเปลี่ยนแปลงแรงดันไฟฟ้าล่วงหน้าของ LED ในช่วงอุณหภูมิแสดงการลอยตัวของ Vf จาก -40°C ถึง 125°C
IC แบบไดรเวอร์แก้ปัญหานี้ผ่านการจ่ายกระแสคงที่ (ควบคุมกระแสไปข้างหน้าโดยไม่คํานึงถึงความแปรปรวนของ Vf) หรือแรงดันคงที่ (แรงดันคงที่พร้อมจํากัดกระแสภายนอก) การเลือกนี้จะกําหนดต้นทุน ประสิทธิภาพ และความซับซ้อนของระบบ BOM ไดรเวอร์สมัยใหม่มีประสิทธิภาพถึง 90-96% ผ่านการปรับแก้แบบซิงโครนัสและ MOSFET แบบบูรณาการ
กระแสคงที่กับแรงดันไฟฟ้าคงที่: เปรียบเทียบสถาปัตยกรรม
| พารามิเตอร์ | กระแสคงที่ (CC) | แรงดันไฟฟ้าคงที่ (CV) |
|---|---|---|
| วิธีการควบคุม | กระแสฟีดแบ็คผ่านตัวต้านทานเซนเซนเซอร์หรือตัวเหนี่ยวนํา DCR | การป้อนกลับแรงดันไฟฟ้าผ่านตัวแบ่งความต้านทาน |
| การตั้งค่า LED | สายอนุกรมตรง/ขนาน ไม่มีตัวต้านทานถ่วงน้ําหนัก | ต้องการการจํากัดกระแสภายนอกต่อสตริง |
| ค่าตอบแทน Vf | อัตโนมัติ—กําลังออกจะปรับเพื่อรักษากระแส | ไม่มี—ตัวต้านทานดูดซับความแปรปรวน ทําให้พลังงานสิ้นเปลือง |
| ประสิทธิภาพ | 90-96% (ไม่มีการสูญเสียน้ําหนัก) | 75-88% (สูญเสียตัวต้านทาน 8-15%) |
| การออกแบบความร้อน | ความร้อนเข้มข้นในวงจรขับเคลื่อน กระจายอยู่บนตัวต้านทานบาลาสต์ | |
| ช่วงหรี่แสง | 0.01-100% ด้วย PWM หรือแอนะล็อก | เส้นโค้งต่ําแบบไม่เชิงเส้นจํากัด |
| ราคา (100k vol) | $0.35-$1.80 ต่อ IC | $0.20-$0.60 IC + $0.10-$0.25/สตริง |
| การใช้งานที่ดีที่สุด | พลังงานสูง ยานยนต์ และเน้นสี | แถบไฟ LED, โคมไฟติดตั้งเพิ่มเติม, โหลดแบบกระจาย |
ไดรเวอร์ CC จะวัดกระแสขาออกผ่านตัวต้านทานเซนเซนซ์ (10-50mΩ) และปรับรอบการทํางานเพื่อรักษาการควบคุม ±3% ไดรเวอร์ CV ให้แรงดันไฟฟ้าคงที่; ตัวต้านทานภายนอกจํากัดกระแสไฟฟ้าแต่สิ้นเปลืองพลังงานและสร้างความแปรปรวนของความสว่าง สําหรับไฟ LED 3.0V สามดวงที่ 350mA กับแหล่งจ่ายไฟ 12V CV: R = (12V - 8.1V) / 0.35A = 11Ω ที่สูญเสียพลังงาน 1.3W ที่ Vf สูงสุด (9.9V) กระแสลดลงเหลือ 190mA — ลดลง 46% ทําให้เกิดการหรี่แสงที่มองเห็นได้
เมื่อใดควรใช้แต่ละโทโพโลยี
เลือกกระแสคงที่สําหรับ:
-
ไฟส่องสว่างกําลังสูง (>10W): ไฟดาวน์ไลท์เชิงพาณิชย์และไฟถนนช่วยลดการสูญเสียน้ําหนักถ่วง อาร์เรย์ 100W ที่ประสิทธิภาพ CC 90% จะสิ้นเปลือง 10W เทียบกับ 18W เมื่อใช้โทโพโลยี CV—ความแตกต่าง 8W นี้ใน 50,000 ชั่วโมงถือเป็นต้นทุนพลังงานที่สําคัญ
-
ไฟส่องสว่างรถยนต์: ไดรเวอร์ AEC-Q100 Grade 1 CC เป็นข้อบังคับสําหรับไฟหน้าและ DRL ตามมาตรฐาน FMVSS 108 และ ECE R48 ช่วงความเปลี่ยนแปลง 9-16V ต้องการการควบคุมกระแสไฟฟ้าเพื่อรักษาความทนทานต่อความเข้มแสง ±5% เรียนรู้เพิ่มเติมเกี่ยวกับ ข้อกําหนดชิ้นส่วนยานยนต์
-
การใช้งานที่เน้นสี: อุณหภูมิสีของ LED เปลี่ยนแปลงตามกระแสไฟฟ้า ±การเปลี่ยนแปลงของกระแส 10% ทําให้เกิดการเปลี่ยนแปลง CCT ±150K ในไฟ LED สีขาว 3000K—เห็นได้ชัดเจน กฎระเบียบ CC ยังคงรักษาการลอยตัว <±50K ไว้
-
สาย LED ซีรีส์: ขับเคลื่อน LED 6+ ดวงแบบอนุกรม (ระบบ 48V DC) ทําให้ CC เป็นตัวเลือกที่ใช้งานได้จริง CV ต้องการการควบคุมแรงดันไฟฟ้าอย่างแม่นยําและใช้ไฟ LED ที่ตรงกัน
-
ช่วงความสว่างกว้าง: การหรี่แสง PWM ให้อัตราส่วน 10,000:1 (0.01-100%) โดยไม่มีการเปลี่ยนสี ซึ่งจําเป็นสําหรับแสงสตูดิโอและแสงทางการแพทย์
เลือกแรงดันไฟฟ้าคงที่สําหรับ:
-
ไฟแถบ LED: แถบสถาปัตยกรรม 12V/24V ที่มีส่วนตัดภาคสนามใช้แหล่งจ่ายไฟ CV แต่ละเซกเมนต์มีตัวต้านทานจํากัดกระแสในตัว ทําให้สามารถติดตั้งได้อย่างยืดหยุ่นโดยไม่ต้องคํานวณค่าพารามิเตอร์ของไดรเวอร์ใหม่
-
หลอดไฟติดตั้งใหม่: หลอดไฟ LED รุ่น MR16, GU10 และ Edison ใช้การป้อน CV ให้ตรงกับโครงสร้างพื้นฐานที่มีอยู่ ทําให้สามารถเปลี่ยนได้ทันทีโดยไม่ต้องปรับเปลี่ยนโคมไฟ
-
โหลดพลังงานต่ําแบบกระจาย: สําหรับตัวบ่งชี้ต่ํากว่า 100mA ที่ประสิทธิภาพเป็นรอง CV พร้อมตัวต้านทานช่วยลดความซับซ้อนของวงจรขับโดยลดพลังงานเพียง 0.05W ต่อ LED)
-
โหลด LED ผสม: บัส CV สามารถจ่าย Vf bins หรือสีต่าง ๆ พร้อมกันได้ด้วยการจํากัดต่อสายที่เหมาะสม CC ต้องการสตริงที่ตรงกัน
ข้อเสียด้านประสิทธิภาพคือข้อเสียหลักของ CV: แถบ 24V พร้อมสาย LED 18V จะสิ้นเปลืองตัวต้านทาน ballast ถึง 25% IC ไดรเวอร์ CC ชั้นนําปี 2026 ได้แก่ TI TPS92520 (2.5A, ประสิทธิภาพ 95%) และ ON Semiconductor NCV78247 (รับรองความปลอดภัยเชิงหน้าที่ระดับยานยนต์) สํารวจ หมวดหมู่สินค้า ของเราเพื่อหาตัวเลือกการจัดหา
การใช้งาน Dimming
วิธีการหรี่แสงแตกต่างกันอย่างมากระหว่างโทโพโลยี ส่งผลต่อประสิทธิภาพการกระพริบและประสิทธิภาพของการกระพริบ
| วิธีการหรี่แสง | การนํา CC ไปใช้ | การนําประวัติย่อไปใช้ | ความลึก | ประสิทธิภาพ |
|---|---|---|---|---|
| PWM (200Hz-25kHz) | ปรับแต่งพินหรือการเชื่อมต่อแบบบูรณาการ | สตริงสวิตช์ FET ภายนอก | 0.01-100% | ไดรเวอร์สูง—ปิดในช่วงเฟสต่ํา |
| การลดทอนแบบแอนะล็อก | ปรับแรงดันไฟฟ้าอ้างอิงกระแส | ไม่สามารถใช้ได้หากไม่มีการควบคุมด้วยบัตรเครดิต | 5-100% | สูญเสียเล็กน้อยที่กระแสต่ํา |
| 0-10V / DALI | การตั้งค่าอินเทอร์เฟซเป็นงานอนาล็อกหรือ PWM | ควบคุม FET ภายนอกหรือจุดตั้ง | 1-100% | ผลกระทบน้อยที่สุด |
| เฟส-คัท (TRIAC) | ต้องการการลดการกระพริบของ PFC + | ขีดจํากัดกําลังสูง แต่ประสิทธิภาพต่ํา | 5-100% | PF ไม่ดี แต่มีค่า crest factor สูง |
การหรี่แสง PWM สลับกระแสไฟ LED ที่ >200Hz (>1kHz สําหรับกล้อง) ไดรเวอร์ CC รองรับ PWM บนขาเปิดใช้งานหรือรวม FET ที่ควบคุมไว้ ในช่วงหยุดใช้งาน ผู้ขับขี่จะเข้าสู่โหมดประหยัดพลังงาน โดยยังคงประสิทธิภาพที่รอบการทํางาน 1% ระบบ CV ต้องการ MOSFET ภายนอก และไดรเวอร์จะทํางานอย่างต่อเนื่อง ทําให้พลังงานสแตนด์บายเปลือง ตัวเก็บประจุขาออกต้องคายประจุเต็มที่ มิฉะนั้นจะเกิดเงาซ้อนเมื่อรอบการทํางานต่ํา
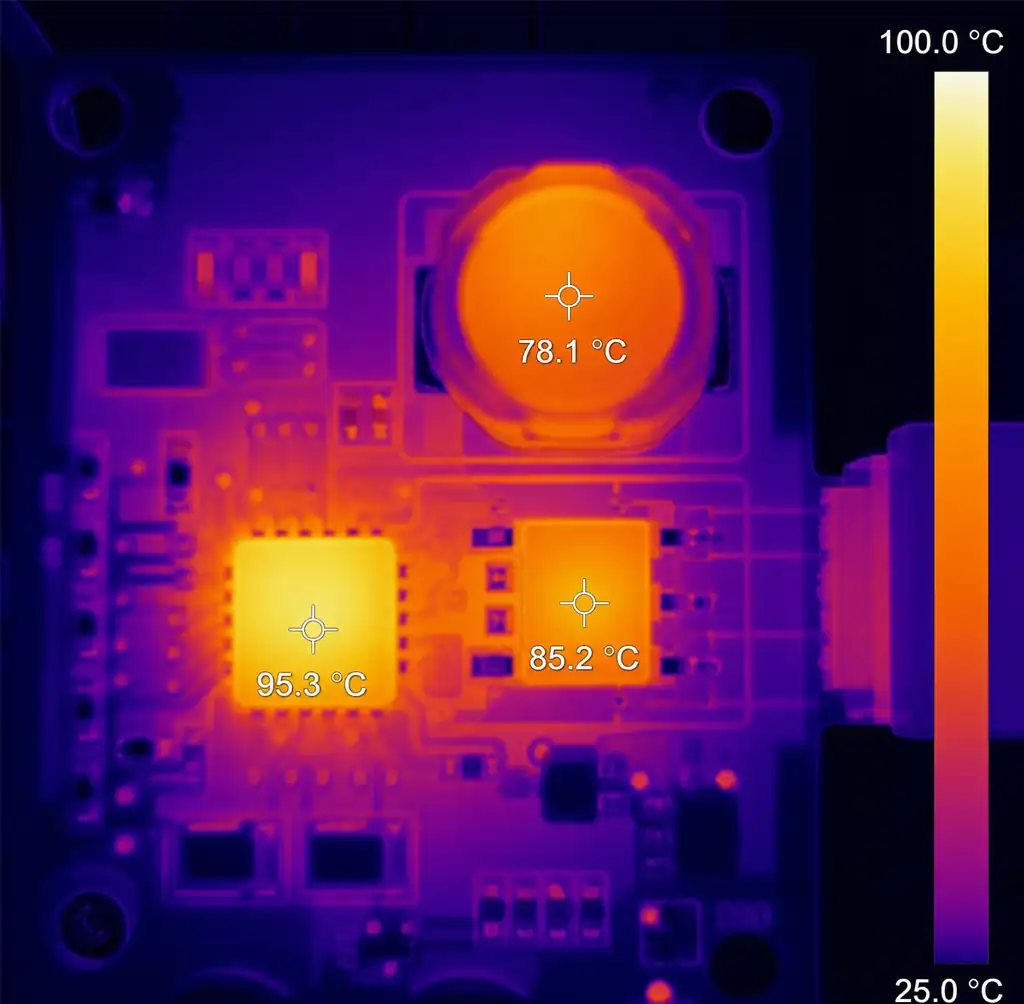 ภาพจากกล้องความร้อนแสดงการกระจายความร้อนผ่าน LED
IC ไดรเวอร์และตัวเหนี่ยวนําภายใต้โหลดเต็ม การหรี่แสงแบบอะนาล็อก ลดแรงดันไฟฟ้าอ้างอิงของไดรเวอร์ CC ทํางานได้อย่างราบรื่นจาก 100% เหลือ ~10% เมื่อต่ํากว่า 10% ริ้วของตัวเหนี่ยวนําจะรุนแรงจนเกิดการกระพริบ คอนโทรลเลอร์สมัยใหม่ (TI LM3409) รักษา ripple <5% ลงเหลือ 50mA ทําให้สามารถหรี่แสงได้ 5% บน LED 1A โทโพโลยี CV ไม่สามารถนําการหรี่แสงแบบแอนะล็อกมาใช้ได้โดยไม่ทําลายความเรียบง่ายทางสถาปัตยกรรม
ระบบหรี่แสงเมทริกซ์ยานยนต์: ระบบ ADB (Adaptive Driving Beam) ใช้ช่อง CC อิสระต่อแต่ละเซกเมนต์ LED TI TPS92642 มีเอาต์พุต CC 12 ช่องพร้อมรีเฟรช PWM 1kHz สําหรับไฟสูงที่ปราศจากแสงสะท้อนและปรับรูปร่างรอบการจราจรที่กําลังเข้ามา ซึ่งเป็นไปไม่ได้ด้วยโทโพโลยี CV
ประสิทธิภาพและการจัดการความร้อน
ประสิทธิภาพของไดรเวอร์และการออกแบบระบบความร้อนมีผลโดยตรงต่ออายุการใช้งานของ LED ทุกการลดอุณหภูมิจุดเชื่อมต่อ 10°C จะทําให้อายุการใช้งานของ L70 เพิ่มขึ้นเป็นสองเท่าตามแบบจําลอง Arrhenius
ประสิทธิภาพโทโพโลยี: ตัวแปลงบัคจะทํางานสูงสุดเมื่อ Vout < 0.8 × Vin สายไฟ LED 9V (3× 3.0V) ขับเคลื่อน 12V มีประสิทธิภาพ 94% การเรียงกระแสแบบซิงโครนัสแทนไดโอด Schottky ด้วย MOSFET ด้านต่ํา ประหยัดพลังงาน 0.5W ที่เอาต์พุต 1A — ลดอุณหภูมิชิปลง 8°C ในแพ็กเกจ MSOP-8การเลือกตัวเหนี่ยวนํามีความสําคัญ: ใช้ DCR <50mΩ และกระแสอิ่มตัว >1.3× Iout (สูงสุด) แกนผงขึ้นรูปให้ความอิ่มตัวแบบนุ่มนวลสําหรับสถานการณ์การโหลดของรถยนต์ที่กระแสไฟฟ้าอาจพุ่งสูงถึง 2× การเลือกตัวเหนี่ยวนําที่ไม่ดีทําให้ประสิทธิภาพลดลงและปัญหา EMI
เทคโนโลยี GaN ในปี 2026: การบูรณาการ Gallium nitride FET (Power Integrations LinkSwitch-TN2) ให้ประสิทธิภาพ 96% พร้อมลดขนาดลง 50% เมื่อเทียบกับซิลิคอน การกู้คืนย้อนกลับที่เกือบเป็นศูนย์ของ GaN ช่วยให้สามารถสวิตช์ที่ >1MHz และลดขนาดแม่เหล็กได้
CC thermal coupling: ไดรเวอร์ CC ที่ติดตั้งบนฮีทซิงค์เดียวกับ LED มีส่วนช่วยในภาระความร้อน อาร์เรย์ 10W พร้อมไดรเวอร์ที่มีประสิทธิภาพ 90% จะปล่อยพลังงาน 1.1W เมื่อประสิทธิภาพ 88% การสูญเสียจะเพิ่มขึ้นเป็น 1.4W ด้วยฮีทซิงค์ 15°C/W ความแตกต่าง 0.3W นี้ทําให้อุณหภูมิจุดเชื่อมต่อ LED เพิ่มขึ้น 4.5°C ลดอายุการใช้งาน L70 จาก 54,000 เหลือ 42,000 ชั่วโมง
ความร้อนจากตัวต้านทาน CV: ตัวต้านทานบาลาสต์จะกระจายความร้อนผ่านแผงวงจรพิมพ์ แถบไฟ 24V ที่มี 6 ส่วน 4 LED (ตัวต้านทาน 6× 0.5W = 3W) สร้างจุดร้อน 120°C ในระบบปิด ทําให้ LED ใกล้เคียงร้อนและเร่งการเสื่อมสภาพ—ซึ่งมองไม่เห็นในการจําลอง
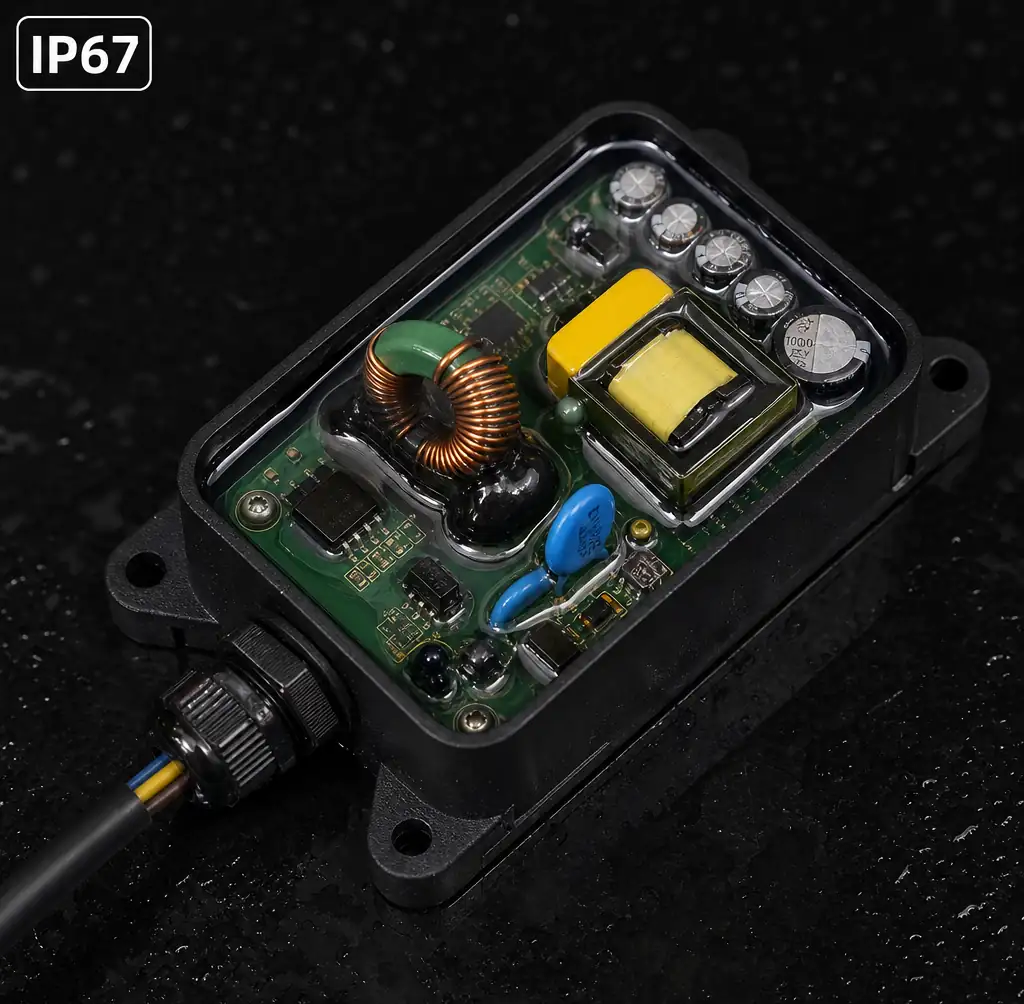
ข้อกําหนดอุตสาหกรรม: อุปกรณ์ IP67 พร้อมการเคลือบแบบคอนฟอร์ฟอร์มดักจับความร้อน เลือกไดรเวอร์ที่มีระบบปิดเครื่องด้วยความร้อนที่ 160°C และจํากัดกระแสไฟแบบพับกลับ—การรักษากําลังขับ 70% ที่ 140°C ดีกว่าการปิดเครื่องฉุกเฉินในไฟส่องสว่างเพื่อความปลอดภัย ตรวจสอบบริการจัดซื้อของเรา(/procurement.html) สําหรับการจัดหาชิ้นส่วนที่ได้รับการรับรองความร้อน
การใช้งานในอุตสาหกรรมยานยนต์และอุตสาหกรรม
ข้อกําหนดทางกฎหมายและสภาพแวดล้อมที่รุนแรงมีผลต่อการเลือกโทโพโลยีคนขับในงานมืออาชีพ
ความปลอดภัยในยานยนต์: การปฏิบัติตามมาตรฐาน ISO 26262 ASIL-B สําหรับไฟส่องสว่างที่สําคัญต่อความปลอดภัย (ไฟหน้า ไฟเบรก) กําหนดให้ผู้ขับขี่ CC ต้องได้รับการวินิจฉัย—การตรวจจับ LED แบบเปิด การป้องกันการลัดวงจร และการรายงานอุณหภูมิเกินไปยัง ECU ON Semiconductor NCV78247 รวมบัส SPI สําหรับเทเลเมตรี โดยรายงานกระแสต่อสตริงและอุณหภูมิไดแบบเรียลไทม์เพื่อการบํารุงรักษาเชิงคาดการณ์
การปฏิบัติตาม EMI: ขีดจํากัด EMI ที่นําและแผ่รังสี CISPR 25 Class 5 ต้องการการจัดวางและกรองอย่างรอบคอบ การมอดูเลตความถี่แบบสเปรดสเปกตรัม (±10% รอบค่า Fsw ปกติ) ช่วยลด EMI สูงสุดลง 8-12dB โดยไม่ลดประสิทธิภาพ วางตัวเก็บประจุอินพุตภายในระยะ 5 มม. จากขา VIN ของไดรเวอร์; ใช้ลูกปัดเฟอร์ไรต์ที่เอาต์พุตไปยังไฟ LED
การป้องกันไฟกระชากและการเปลี่ยนแปลงชั่วคราว: การใช้งานในอุตสาหกรรมตาม IEC 61000-4-5 ต้องการไฟกระชาก 4kV ต่อสายและ 6kV จากสายต่อกราวด์ ไดรเวอร์ต้องใช้ไดโอด TVS ที่อินพุต (Littelfuse SMCJ series, 600W peak) และเอาต์พุต (แบบทิศทางเดียว, Vbr >แรงดันสาย LED สูงสุด) โหลดดัมพ์ในยานยนต์ (ISO 7637-2 Pulse 5a: 87V สําหรับ 400ms) จําเป็นต้องปิดเครื่องแรงดันเกินขาเข้าและอุปกรณ์ที่มีแรงดันไฟฟ้าสูง
การสั่นสะเทือนและแรงกระแทกทางกล: IEC 60068-2-6 (10-500Hz, 5g) และการทดสอบแรงกระแทก (50g, 11ms half-sine) ต้องการการติดตั้งตัวเหนี่ยวนําที่แข็งแรงทางกล ตัวเหนี่ยวนํา SMD ที่มีการป้องกันพร้อมการห่อหุ้มอีพ็อกซี่ (ซีรีส์ Coilcraft XAL) ทนต่อการสั่นสะเทือน; ตัวเหนี่ยวนําแบบเจาะรูอาจทําให้รอยบัดกรีแตกร้าวในสภาพแวดล้อมที่มีการสั่นสะเทือนสูง
ไดรเวอร์ LED อุตสาหกรรมพร้อมการเคลือบแบบคอนฟอร์ฟอร์มอลและการติดตั้งตัวเหนี่ยวนํากันสั่นสะเทือนสําหรับงานเหมืองแร่
กรณีใช้งานจริง: ไฟสปอตไลท์สําหรับเหมืองแร่: ไฟสปอตไลท์ LED 200W สําหรับเหมืองใต้ดินทํางานที่อุณหภูมิ 50°C พร้อมการสั่นสะเทือนต่อเนื่อง 2g และความชื้น 95% การออกแบบใช้ไดรเวอร์ Meanwell HLG-240H-C1400B CC (1400mA, IP67, active PFC) พร้อมการเคลือบแบบคอนฟอร์ฟอร์มทับบนโครงขดลวดเหนี่ยวนําแบบกําหนดเอง หลังจาก 18 เดือน (12,000 ชั่วโมง) ฟลักซ์แสงยังคงอยู่ >98% ของค่าเริ่มต้น—ซึ่งตรวจสอบขอบเขตการออกแบบทางความร้อนและกลไก
คําถามที่พบบ่อย
ถาม: ฉันสามารถเปลี่ยนไดรเวอร์ CV เป็นไดรเวอร์ CC ในโคม LED ที่มีอยู่ได้หรือไม่?
ไม่ ไม่ใช่โดยตรง อุปกรณ์ยึด CV มีตัวต้านทานจํากัดกระแสไฟฟ้าที่ออกแบบสําหรับอินพุต CV; การเชื่อมต่อไดรเวอร์ CC จะข้ามตัวต้านทานและโอเวอร์ไดรฟ์ LED ถอดตัวต้านทานออกและตรวจสอบว่าแรงดันไฟฟ้ารวมของสาย LED อยู่ในช่วงเอาต์พุตของไดรเวอร์ CC หรือไม่ อินเทอร์เฟซหรี่แสง (0-10V, PWM) ก็อาจไม่เข้ากันได้เช่นกัน
ถาม: ทําไมแถบไฟ LED บางรุ่นถึงระบุการใช้งาน CV ทั้ง 12V และ 24V?
แถบนี้ประกอบด้วยเครือข่ายตัวต้านทานคู่ที่ตรวจจับแรงดันไฟฟ้าหรือแบบคู่ที่ปรับตามแรงดันไฟฟ้าขาเข้า การทํางาน 24V จะลดกระแสไฟฟ้าลงครึ่งหนึ่งสําหรับกําลังไฟเท่าเดิม ลดแรงดันตกคร่อมของสายเคเบิลและอนุญาตให้เดินสายไฟได้นานขึ้น แต่การสูญเสียตัวต้านทานจะเพิ่มขึ้นจาก (12V - Vf) เป็น (24V - Vf) ซึ่งทําให้ประสิทธิภาพลดลง
ถาม: อะไรเป็นสาเหตุให้ LED กระพริบเมื่อรอบการทํางาน PWM ต่ําในระบบ CV?
ตัวเก็บประจุขาออกจะเก็บประจุไว้ในช่วงที่ PWM ปิด เพื่อให้กระแสไฟฟ้าตกค้างแก่ไฟ LED เพิ่มความถี่ PWM เป็น 1kHz+ และเพิ่มตัวต้านทานบีลเดอร์ที่ขาออก (ขนาดสําหรับกระแสรั่ว LED off-state 5-10×) เพื่อคายประจุคายประจุเต็มที่ในแต่ละรอบ
ถาม: ไดรเวอร์ CC ต้องการ LED binning เฉพาะสําหรับหลายสายที่ขนานกันหรือไม่?
ใช่ สตริง CC แบบขนานต้องใช้ Vf bin เดียวกัน (ความคลาดเคลื่อน ±0.1V) เพื่อให้มั่นใจว่าการแบ่งปันกระแสไฟฟ้าภายใน ±10% ใช้ไดรเวอร์ CC แยกกันต่อสายสําหรับถังผสม หรือเพิ่มตัวต้านทานบาลานซ์ขนาดเล็ก (0.5-1.0Ω) ต่ออนุกรมกับแต่ละสาย
ถาม: ฉันสามารถลดแสงได้ 0.1% ด้วยการควบคุมกระแสอนาล็อกได้หรือไม่?
ในทางทฤษฎีใช่ แต่ถ้าจํากัดเวลาชาร์จอินดักเตอร์ขั้นต่ํา การลดแสงจริงๆ อยู่ที่ประมาณ ~5% กับแอนะล็อก สําหรับการหรี่แสงที่ลึกขึ้น ให้ใช้ PWM ที่รอบการทํางาน 0.1% (เปิด 1ms, ปิด 999ms ที่ 1kHz) พร้อมไดรเวอร์ CC ที่เปิดใช้งานการควบคุม
ถาม: โทโพโลยีไดรเวอร์แบบไหนที่เหมาะกับการติดตั้งหลอด LED รุ่นใหม่ (เปลี่ยนเป็น T8)?
ไดรเวอร์ CV หรือ CC แยกออกมาพร้อมระบบตรวจจับบายพาสถ่วงน้ําหนักภายใน ท่อต้องตรวจจับบัลลาสต์แม่เหล็ก/อิเล็กทรอนิกส์โดยอัตโนมัติเทียบกับกระแสสลับโดยตรงและปรับตั้งค่าใหม่ตามนั้น UL Type A (รองรับ ballast) ใช้ CV, Type B (สายตรง) โดยทั่วไปจะใช้ CC พร้อม PFC ในตัว
บทสรุป
ไดรเวอร์กระแสคงที่ให้ประสิทธิภาพที่เหนือกว่า คุณภาพการหรี่แสง และความสม่ําเสมอของฟลักซ์แสงสําหรับงานไฟส่องสว่างทั่วไป รถยนต์ และงานที่ใช้กําลังสูง ซึ่งต้นทุนรวมของเจ้าของคุ้มค่ากับค่า IC ที่ $0.40-$1.20 การยกเลิกตัวต้านทานบัลลาสต์ช่วยคืนต้นทุนนี้ด้วยการลดการใช้พลังงานและยืดอายุการใช้งาน LED — ระบบ 100W ที่ทํางาน 8000 ชั่วโมงต่อปีช่วยประหยัดได้ 24 ดอลลาร์ต่อปีที่ 0.12 ดอลลาร์ต่อกิโลวัตต์ชั่วโมง เมื่อเพิ่มประสิทธิภาพจาก 82% (CV) เป็น 92% (CC)
ไดรเวอร์แรงดันคงที่ยังคงมีประโยชน์ในงานปรับปรุง แถบสถาปัตยกรรมที่ต้องการชิ้นส่วนที่สามารถตัดภาคสนามได้ และระบบจ่ายไฟต่ําแบบกระจาย (<5W) ที่ความเรียบง่ายมีความสําคัญมากกว่าประสิทธิภาพ กุญแจสําคัญคือการตระหนักถึงการลดประสิทธิภาพของ CV ลง 8-15% และความสามารถในการหรี่แสงที่จํากัด—ซึ่งยอมรับได้สําหรับไฟเน้น แต่เป็นอุปสรรคสําหรับการติดตั้งเชิงพาณิชย์ที่มีโคมไฟนับพัน เมื่อประสิทธิภาพของ LED ยังคงพัฒนาไปสู่ขีดจํากัดทฤษฎีที่ 250 lm/W ประสิทธิภาพของไดรเวอร์จึงกลายเป็นกลไกการสูญเสียหลัก ผลักดันอุตสาหกรรมไปสู่การนํา CC มาใช้อย่างทั่วถึง
สําหรับแอปพลิเคชันที่ต้องการทั้งความยืดหยุ่นและประสิทธิภาพ ลองพิจารณาแนวทางไฮบริด: การกระจาย CV หลักไปยังโซนที่มีการควบคุม CC แบบเฉพาะจุดต่อสตริง หรือไดรเวอร์ CC อัจฉริยะที่มีความสามารถในการออกแบบขนานและการปรับสมดุลกระแสแบบแอคทีฟ การเลือกโทโพโลยีที่เหมาะสมในขั้นตอนการออกแบบช่วยป้องกันการออกแบบใหม่ที่มีค่าใช้จ่ายสูงในระหว่างการทดสอบตามกฎระเบียบและการนําไปใช้งานภาคสนาม